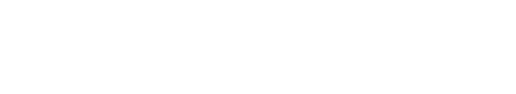
在制造业推进产线物流自动化的过程中,AGV 和 AMR 是两个绕不开的词。不少工厂负责人会有一个直觉:AGV 是上一代产品,AMR 才是未来。也有人觉得,AMR 不就是 AGV 加了激光雷达和避障。这两种理解都偏简单。AGV 与 AMR 真正的差别,不在于是不是「旧技术」或「新技术」,而在于机器人依靠什么判断自己在哪里,又按照什么方式决定怎么走。对工厂来说,比起问「谁更先进」,更重要的是问:这段搬运任务,到底需要多大的自主性?
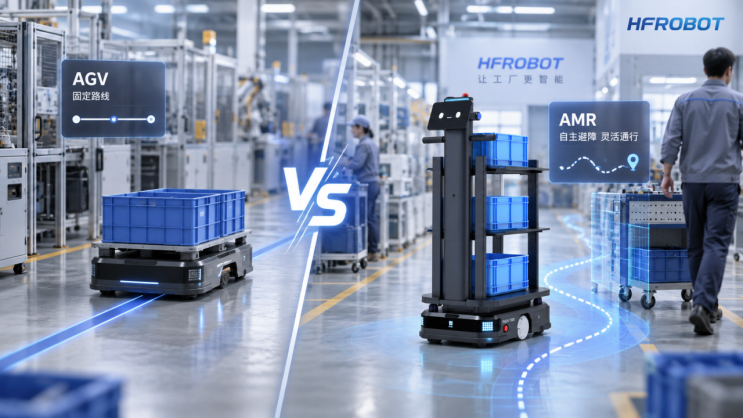
从基本用途上看,两者的目标高度一致:
如果站在工厂员工视角,机器人从仓库取料到工位放下,AGV 能做,AMR 也能做。真正的差别藏在机器人内部:它依靠什么感知环境,又依靠什么决策路径。
可以把移动机器人要解决的问题拆成三个层次:
很多人会把「定位」和「导航」混在一起谈。其实「定位」是知道自己的坐标,「导航」是依据坐标、地图和障碍物决定路线。理解这个差别,是理解 AGV 与 AMR 差异的关键。
传统 AGV 通常依赖磁条、磁钉、二维码、反光板或固定导引网络。可以理解为:工厂地面上被「铺」了一条只有机器人能识别的轨道,机器人只需要沿着这条路线一直走。
这种方案的核心特点是路线确定、规则清楚、重复执行。对于多年路线不变、现场人员少、通道独立、运输节拍固定的工厂,传统 AGV 依然非常实用。它的局限也源于此:增加工位要重新铺磁条,产线调整要重新标定,遇到突发障碍时多数情况下只能停车等待——因为现场根本没有给它预留第二条路。
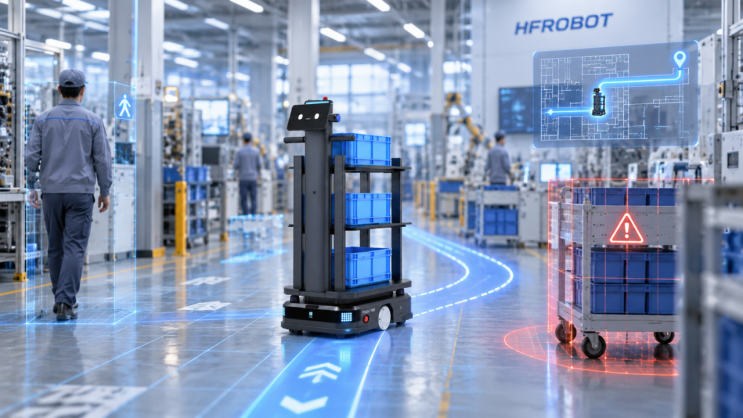
AMR 通常利用激光雷达、深度相机、里程计和现场环境地图,自主判断当前位置,再结合目标位置、地图和障碍物决定路线。这就是 AMR 所强调的 Autonomous(自主)。
举个例子:从仓库去 A 工位,原计划走左侧通道,结果发现左侧有人正在搬货,AMR 可以在确认右侧通道符合安全条件的前提下,自主切换路径继续前行。
传统固定导引 AGV 更像「路线规定好了,我按路线走」;AMR 更像「目标告诉我了,我在允许范围内寻找合适路线」。这一字之差,背后是激光雷达、SLAM 算法和调度系统的整体升级。
这是一个常见的认知误区。AMR 会自主导航,但不代表能穿越任何障碍。
假设通道宽 1.5 米,中间有一块大托盘把整条路堵死,机器人两侧都没有安全通过的空间——它只能停下来。它总不能为了证明自己有「自主性」,从托盘上飞过去。
工厂里通常还会规划禁行区域、单向通道、叉车专区、消防通道、虚拟墙和限速区。机器人即使技术上能过,也不代表允许过。AMR 的真正价值,是在工厂规则允许的范围内,比固定路线机器人拥有更大的调整空间。
1. 都需要安全系统。不管 AGV 还是 AMR,都不能因为前面有人就继续往前撞。安全激光雷达、急停按钮、防撞条、声光提醒都是标配。「AGV 不安全、AMR 安全」不是技术差异,是误解。
2. 都需要任务管理。机器人不会凭空知道今天送什么。任务可能由人工呼叫、平板下达,也可由 WMS、MES、WCS 或调度系统。
3. 多机器人都需要调度。几十台机器人同时运行,不会「自己商量」。路口冲突、任务分配、区域拥堵、优先级、充电、加急、电梯门控、异常恢复,都需要调度系统处理。自主导航不等于自动解决多车拥堵。
把上面这些差异落到一张表里看更清楚:
但有一点很关键:AMR 灵活性更高,往往意味着系统本身需要处理更多情况。两者不是简单的「谁替代谁」。
如果一个工厂有这样一条路线:仓库 → 生产线。五年甚至十年基本不变;现场几乎没有人员穿行,也没有叉车进入;每天按固定节拍运行,比如每 10 分钟送一次料。这种情况下,传统 AGV 完全合理,甚至可能比 AMR 更经济——因为任务本身不需要多强的自主性。
就像一部只负责上下两个楼层的电梯,没必要为它装一套复杂的人工智能系统,只为了让面板「看起来更未来」。路线固定、环境受控、业务长期稳定的工厂,传统 AGV 依然可以以较低投入完成稳定运输。
换一种工厂:今天是仓库 → A 工位;明天变成仓库 → A、B、C 三个工位;三个月后产线换型,新增缓存区。现场还有员工、手推车、叉车、临时物料,多种配送任务并存。
这种场景下 AMR 的优势会非常明显:可以通过修改地图、增加点位、调整任务和路线规则来适应现场变化,而不是每次产线调整都重新施工。这也是多品种、小批量、频繁换型、人车混行的工厂越来越关注 AMR 的原因。
在国产工业搬运机器人方向,像普渡推出的工业系列(包含 T150、T300、T600 标准版与潜伏版,以及针对叉车搬运场景的 MP2000)就是面向这类多变环境的代表产品——通过激光 SLAM 与视觉融合实现自然环境下的自主导航,配合调度系统应对多车协同,已经在汽车、3C、烟草、新能源等多个行业的工厂落地。
这一点比设备选型本身更重要。举一个线边补料场景:机器人负责仓库 → 产线送料。第一反应通常是:买一台 AMR 就行。但项目真正启动就会发现,问题接踵而至:
这些规则没有落地,再聪明的机器人也没用。AMR 不会自己解决这些问题,它只会把原来电话里的混乱搬到屏幕上。真正决定项目能否稳定运行的,是流程、料架、工位、调度规则和异常机制的协同设计。
更准确的理解是:
一个偏确定性,一个偏灵活性。并不存在「AMR 一定比 AGV 好」的普适答案。真正合理的选择永远在车间一线。
第一,路线会不会经常变化?如果十年不变,传统 AGV 完全够用;如果产线经常换型、扩线、调整工位,AMR 更值得评估。
第二,现场有没有替代路线?如果只有一条窄通道,AMR 再聪明,堵了还是只能等。
第三,物流任务有没有标准化?谁发任务、送什么、送哪里、什么时候送,都说不清楚时,先别急着买机器人。
第四,料架和工位标准化了吗?料架尺寸混乱、托盘取不了、工位没有交接位置,导航再先进也解决不了。
第五,异常谁负责?网络断了、通道堵了、电梯故障了、工位没人接料,系统必须能处理。
第六,比较的是采购价还是长期成本?传统 AGV 设备成本可能更低,但改线要施工;AMR 单车成本可能更高,但工厂变化时调整成本通常更低。
对于合肥、芜湖、滁州、天长、宣城、六安等安徽各地正在推进智能制造的工厂来说,本地化的方案对接和售后服务尤其关键。安徽普渡机器人代理商可以提供从现场评估、产线物流规划、机型选型到部署调试的本地化支持,让 AGV/AMR 项目少走弯路。
AGV 没有过时,AMR 也不是万能。工业自动化最容易出现的误区,是先研究机器人有什么功能,再回头找一个场景把功能塞进去。
真正合理的顺序应该反过来:先看生产流程,再定义搬运任务,再设计料架、工位、路线和交接方式,最后才决定使用 AGV、AMR 还是其他类型的移动机器人。
工厂真正购买的,从来不是「自主导航」这四个字,而是:这批物料能不能稳定、安全、长期地从 A 点送到 B 点。这才是 AGV 与 AMR 选型真正应该解决的问题。
留下您的信息,我们会尽快联系您
我们会尽快与您联系
 微信二维码